
Shape the Shot 编辑团队更新于
机位、人物调度与构图
人物在 0–9 秒沿预设折线路径绕过货架,之后等待。路径是否穿过物体需要人工检查;展示合理绕行不等于产品已提供导航网格、碰撞求解或自动避障。 过道机位使用自定义曲线移动,比较移动视点下遮挡如何变化。
逐镜头分镜拆解
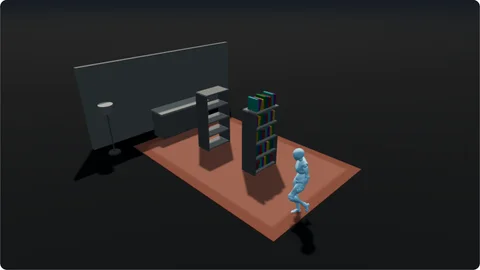
0–2 s 1. 广角全景
同时看到货架、人物和目标。
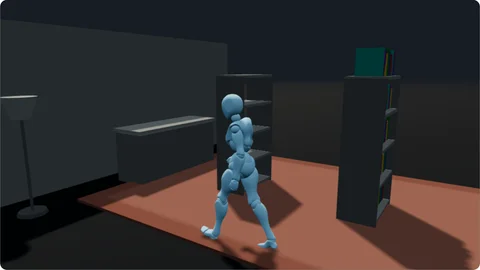
2–6 s 2. 跟随机位
看绕行过程与遮挡变化。
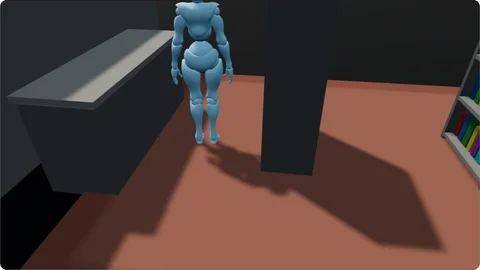
6–9 s 3. 通道机位
检查转向与通道关系。
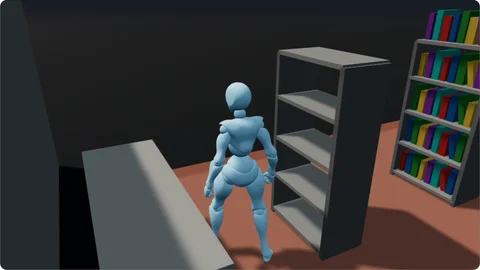
9–12 s 4. 柜台机位
确认抵达后停下。
在你的副本中试一试
移动一座货架,先看旧路线是否还合理,再修改路径点与时长,比较通道机位中的结果。
关于这个示例
移动障碍后路线会自动改变吗?不会,路径仍由作者调整。